ROBOTIC TOUCH
机器人触觉集成
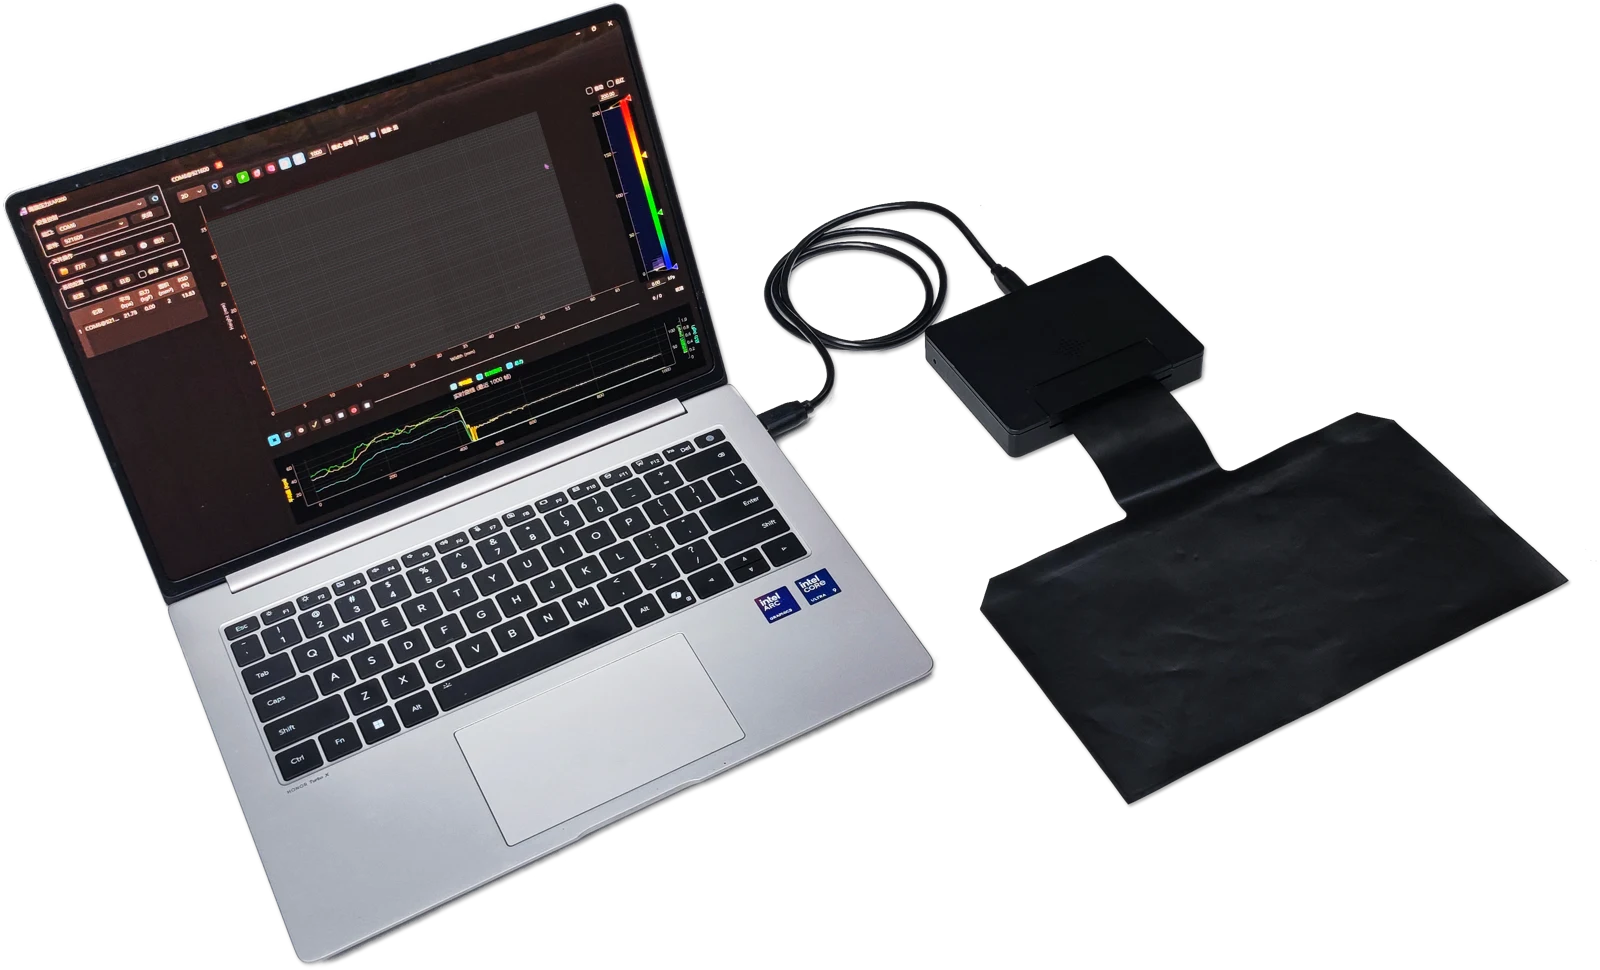
面向机械手和机器人表面接触感知,按结构与接口需求探索柔性传感器集成。
MEASUREMENT APPROACH
为接触感知提供阵列压力数据
以下为应用选型思路,具体方案结合测量对象与项目验证确定。
选择传感器布局与采集板形态
接入压力数据并完成基础标定
结合机器人控制系统开展集成验证
LET’S MEASURE WHAT MATTERS
从你的测量需求开始。
告诉我们测试对象与使用场景,一起确定合适的传感与采集方案。
ROBOTIC TOUCH
面向机械手和机器人表面接触感知,按结构与接口需求探索柔性传感器集成。
MEASUREMENT APPROACH
以下为应用选型思路,具体方案结合测量对象与项目验证确定。
LET’S MEASURE WHAT MATTERS
告诉我们测试对象与使用场景,一起确定合适的传感与采集方案。